Skip to content

一体化构建方法 ​

提示

构建方法基于张力结构找形找力一体化设计专利方法

以力密度为未知数的节点力平衡方程 ​

建立结构模型,对结构节点、单元进行标号,构建张力结构关联矩阵Cs:

(1)Cs=[CCf]

其中:C(∈Rb×n)、Cf(∈Rb×nf)分别为自由节点关联矩阵、固定节点关联矩阵,b、n、nf 分别为单元、自由节点、固定节点数量。假定单元 k 的两端点分别为节点 i、节点 j,则矩阵 Cs 的 k 行 p 列为:

(2)cs(k,p)={1,p=i−1,p=j0,p≠i,j

对每个自由节点,以单元力密度向量 q→ 为未知数,列力平衡方程:

(3){CTdiag(Csxs→)q→=−px→CTdiag(Csys→)q→=−py→CTdiag(Cszs→)q→=−pz→

其中:xs→=[xxf→]T、ys→=[yyf→]T、zs→=[zzf→]T,x→、y→、z→(∈Rn) 分别为自由节点 x、y、z 坐标列向量:

(4){x→=(x1,x2,⋯,xn)Ty→=(y1,y2,⋯,yn)Tz→=(z1,z2,⋯,zn)T

xf→、yf→、zf→(∈Rnf)分别为固定节点 x、y、z 坐标列向量:

(5){x→f=(xn+1,xn+2,⋯,xn+nf)Ty→f=(yn+1,yn+2,⋯,yn+nf)Tz→f=(zn+1,zn+2,⋯,zn+nf)T

px→、py→、pz→(∈Rn)分别为自由节点 x、y、z 方向外荷载:

(6){p→x=(px,1,xx,2,⋯,xx,n)Tp→y=(py,1,xy,2,⋯,xy,n)Tp→z=(pz,1,xz,2,⋯,xz,n)T

q→(∈Rb)=(q1,⋯,qk,⋯,qb)T,称为单元力密度列向量,元素 qk 为单元 k 的预应力 Nk 与长度 lk 的比值,diag(⋯) 表示以 (⋯) 为对角元素的方阵。

方程(3)进一步写为矩阵形式:

(7)Aq→=p→

其中:

(8)A(∈R3n×b)=[CTdiag(Csx→s)CTdiag(Csy→s)CTdiag(Csy→s)]

称为平衡矩阵, p→(∈R3n)=−[p→xp→yp→z] ,称为节点外荷载列向量。

提示

现阶段sonew不考虑外荷载

单元预应力功能目标 ​

单元预应力功能目标可表示为单元间力密度的相互关系:

(9)[α1,α2,⋯,αb]q→=0

如单元 u、v 的力密度比值等于 α 可表示为:qu/qv=α,写为矩阵形式为:

(10)[0,⋯,1,⋯,−α,⋯,0]q→=0

其预应力比值等于 α 可表示为:qu/qv=αlv/lu,写为矩阵形式为:

(11)[0,⋯,1,⋯,−αlv/lu,⋯,0]q→=0

预应力功能目标写成矩阵形式:

(12)Ωq→=ω→

其中:Ω(∈Re×b) 为单元预应力功能目标系数矩阵,e 为单元预应力功能目标个数。

结构整体预应力水平 ​

实际工程应用中,需要控制结构整体预应力水平,这里取单元力密度平方和为一常数,即:

(13)∑k=1bqk2=qc2

写为矩阵形式为:

(14)q→Tq→=qc2

其中:qc2 为预应力总体水平系数。

提示

现阶段sonew只引入了此项预应力水平,且qc=1。这将在提交计算时,由程序自动施加。

以节点坐标为未知数的节点力平衡方程 ​

对每个自由节点,以节点坐标 x→、y→、z→ 为未知数,列力平衡方程:

(15){CTdiag(q→)Cx→+CTdiag(q→)Cfx→f=−px→CTdiag(q→)Cy→+CTdiag(q→)Cfy→f=−py→CTdiag(q→)Cz→+CTdiag(q→)Cfz→f=−pz→

写成矩阵形式:

(16)[D000D000D][x→y→z→]=[−p→x−Dfx→f−p→y−Dfy→f−p→z−Dfz→f]

其中:D(∈Rn×n)=CTdiag(q→)C,Df(∈Rn×nf)=CTdiag(q→)Cf,式(15)可进一步简化为:

(17)Dg[x→y→z→]=[p→xfp→yfp→xf]

其中:

(18)Dg(∈R3n×3n)=[D000D000D]

称为力密度矩阵,P→xf、P→yf、P→zf 为考虑支座反力的节点外荷载向量。

节点坐标功能目标 ​

节点坐标功能目标可表示为节点坐标的相互关系,其第 k 个约束关系可表示为:

(19)[ψk,1,ψk,2,⋯,ψk,3n][x→y→z→]=ψk

如 i 节点 x 方向坐标固定于 xi′ 可表示为:

(20)[0,⋯,1,⋯,0]x→=xi′

如 i、j 节点 x 方向坐标相同可表示为:

(21)[0,⋯,1,⋯,−1,⋯,0]x→=0

节点坐标功能目标写成矩阵形式:

(22)Ψ[x→y→z→]=ψ→

其中:Ψ(∈Rm×3n) 为节点坐标功能目标系数矩阵,m 为节点坐标功能目标个数,ω→ 为节点坐标功能目标相关系数。

基本方程组集 ​

将式(7)、(12)、(14)、(16)、(22)组集,并注意到:diag(q→)Cfx→f=diag(Cfx→f)q→,可得下式:

(23)[CTdiag(q→)C00CTdiag(Cfx→f)0CTdiag(q→)C0CTdiag(Cfy→f)00CTdiag(q→)CCTdiag(Cfz→f)000CTdiag(Csx→s)000CTdiag(Csy→s)000CTdiag(Csz→s)Ψ0000Ω000q→T][x→y→z→q→]=[−p→x−p→y−p→z−p→x−p→y−p→zψ→ω→q→c2]

或:

(24)[D00Dfx0D0Dfy00DDfz000Ax000Ay000AzΨ0000Ω000q→T][x→y→z→q→]=[−p→x−p→y−p→z−p→x−p→y−p→zψ→ω→q→c2]

其中:

(25)D(∈Rn×n)=CTdiag(q→)C(26){Dfx(∈Rn×b)=CTdiag(Cfx→f)Dfy(∈Rn×b)=CTdiag(Cfy→f)Dfz(∈Rn×b)=CTdiag(Cfz→f)

Ψ∈Rm×3n,Ω∈Re×b。

进一步简化得到找形找力一体化方程:

(27)Λζ→=γ→

其中:

(28)Λ(∈R(6n+m+e+1)×(3n+b))=[D00Dfx0D0Dfy00DDfz000Ax000Ay000AzΨ0000Ω000q→T](29)ζ→(∈R3n+b)=[x→y→z→q→](30)γ→(∈R6n+m+e+1)=[−p→x−p→y−p→z−p→x−p→y−p→zψ→ω→q→c2]

Λ、ζ→、γ→ 分别为找形找力一体化矩阵、坐标、系数。

方程(27)将节点坐标、单元力密度两类完全不同的物理量统一到单一方程组,不再区分“形”与“力”,并综合节点坐标功能目标、单元预应力功能目标及结构整体预应力水平,形成形态构建一体化方程。

方程的直接求解 ​

方程(27)系数矩阵相对结构有限元刚度矩阵有以下特点:

  1. 行数大于列数。
  2. 为非对称矩阵。
  3. 一般情况下非正定。
  4. 含有未知数,方程(27)高度非线性。

由于初始结构并非在每个自由节点处均满足力平衡方程,方程(27)增广矩阵的秩大于系数矩阵的秩,即 rank([Λγ→])>rank(Λ),方程(27)无解,只能求其近似解。常规做法采用最小二乘法进行迭代求解,其近似解为:

(31)ζ→(k+1)=Λ(k)+γ→

其中:Λ+(∈R(3n+b)×(6n+m+e+1))为矩阵 Λ 的广义逆,即

(32)Λ+=(ΛTΛ)−1ΛT

直接求解存在两个问题:

  1. 方法对初始值非常敏感,迭代极易发散。
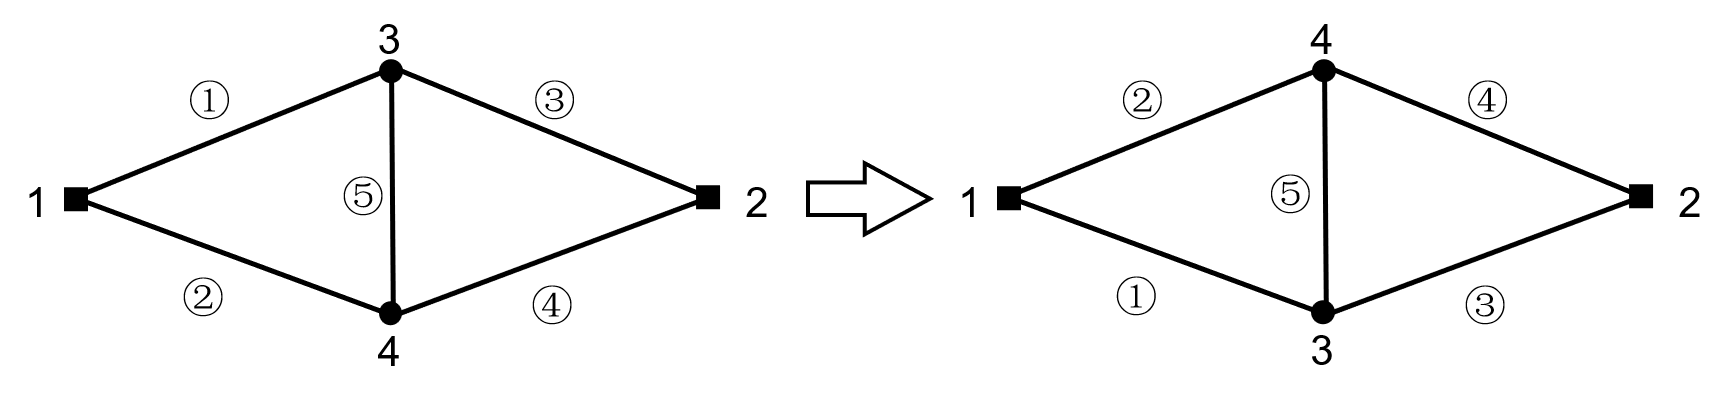
  2. 一些结构构建结果本身是多值的。例如平面索桁架,上下弦发生翻转后同样满足方程(27)。这使得迭代要么极易发散,要么收敛到错误结果。
平面索桁架上下弦翻转

平面索桁架上下弦翻转

方程的凸优化求解 ​

为避免上述情况发生,必须改变求解策略。sonew将直接求解方程组问题转化为求解方程组误差最小的凸优化问题。同时附加不等式功能目标,进一步提高求解健壮性,并可避免多值问题。

提示

  1. 不等式约束将构建一道"铜墙铁壁",迭代值很难突破此界限。
  2. 通过不等式约束,将不需要的多值屏蔽,使可行集为凸集。可行集为凸集的凸函数,是一定有唯一极小值的。
  3. 简单模型、简单功能目标可不设置不等式约束。

以下简述凸优化方法。

对于非线性方程组:

(33)Ax=b

设:

(34)f(x)=Ax−bF=0.5fTf=0.5(Ax−b)T(Ax−b)

求解方程(33)可看作求函数 F 的极小值。当方程(33)有唯一解,F有唯一极小值,且极小值为0。

为实现不等式约束:

(35)Cx>d

提示

小于类型的不等式,可通过两边取负,转化为大于类型不等式。

采用内点罚函数法,引入罚函数:

(36)pi=1Cix−di

附带不等式约束的优化目标函数为:

(37)Q=F+αP

其中:

(38)P=0.5pTpp=[p1⋯pi⋯pn]T

迭代产生最小值 Q(α) 及对应的 x(α),不断缩小 α 的值至零,即得到原问题的极小值 F 及对应的 x。